算力
训练与推理资源
按需协同。
业务链路与功能线稿示意
采集建立入口,分析把记录变成可用数据与技能单元,本体工具扩展执行覆盖,模型协同完成场景适配,落地交付可验收结果,运行反馈回流到下一轮采集与训练。环节可分工,闭环不可拆散。
03 核心能力
四项能力贯通真实任务;三类方案是客户可直接采购的产品入口。可以独立交付,也可围绕同一任务组合。
FOUR CAPABILITIES
多模态采集进入真实操作:视觉惯性、FMG 与惯性、遥操与接触敏感方案,按任务组合交付。
以数据管线衔接采集与训练,以工序拆解连接模型与执行;算力与处理流程按项目协同。
低成本快换末端与工具库扩展任务覆盖,减少为单工序定制重资产设备。
按任务组合视觉语言模型、规则式视觉动作与任务编排,完成场景适配与连续执行。
四项能力贯通真实任务;下方三类方案是客户可直接采购的产品入口。
SOLUTION / 01
面向多人、多地点的真实任务采集,将设备配置、操作规范和数据交付要求放在同一方案内,减少重复搭建与现场协同成本。
从单次记录,走向可验收、可持续的任务数据。
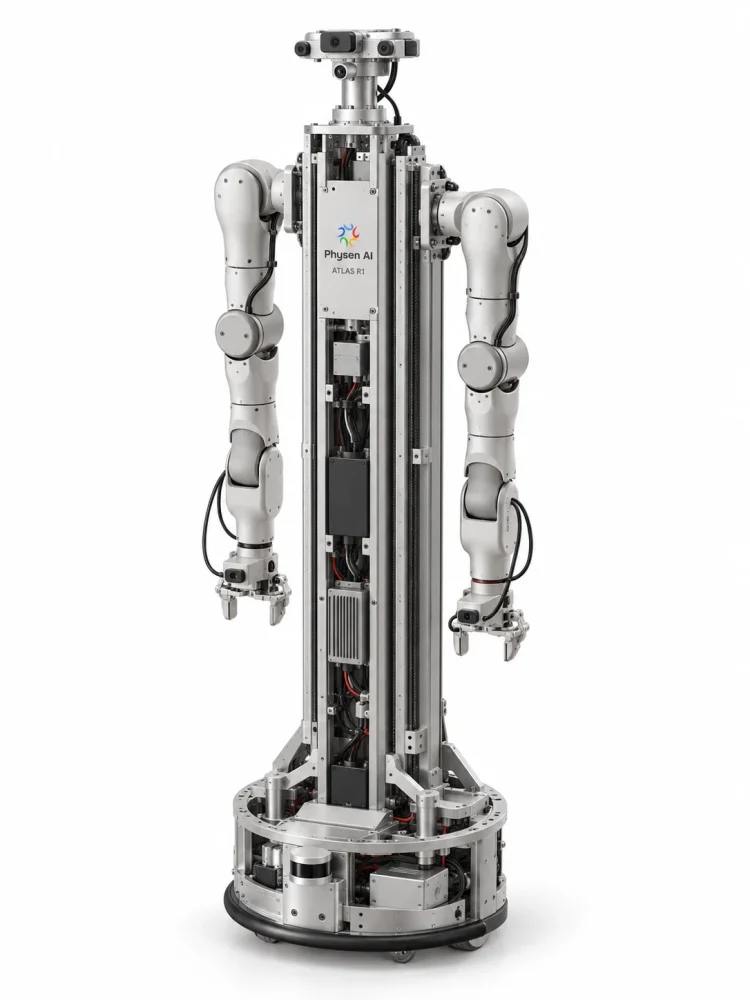
Atlas R1 概念渲染,不代表量产实物或实测性能。
SOLUTION / 02
面向AI和机器人企业,上市企业,高校和科研团队等,组合机械臂、双臂平台和采集设备,明确接口与实施范围,支持遥操作、模仿学习及任务验证。
减少从零选型与联调的工作,缩短走到可运行实验的路径。
平台流程为建设方向,具体功能以项目交付清单为准。
SOLUTION / 03
围绕任务协作、质量管理和数据版本构建平台能力,将采集现场与研发团队连接起来,支持持续交付和定向补采。
从分散文件,走向有任务上下文、版本和质量记录的数据。
04 商业进展
公司已围绕设备与集成、数据采集与交付形成业务基础。下一步是将交付过程中的工程能力和任务经验,沉淀为更标准、更持续的服务。
商业化验证路径
真实任务闭环验证:工序拆解、多模型协同与低成本工具复用,走「真实订单 → 实际出品 → 持续运行 → 数据回流」路径。通过成立运营子公司落地,并引入具备餐饮场景资源与运营经验的子公司合伙人;母公司聚焦产品、交付与数据闭环。
国内任务验证与 POC 迁移中(含宁波华翔等)。工业场景通过运营子公司,与具备工厂资源与交付经验的子公司合伙人推进。
Logo 展示不等于已披露的合同范围;具体合作以协议为准。
绿的谐波、宁波华翔、德尔股份等。具体合作范围和阶段以对应合同为准。
以下展示采集形态、动作映射与研发 Demo,帮助了解我们正在构建的能力,不对应特定客户的验收结果。
CAPABILITIES IN ACTION
查看我们的产品形态与研发演示。
选择列表播放,可全屏查看。
现场拍摄臂环佩戴、手部动作与屏幕可视化,展示采集和调试过程。
视频暂未加载,请检查连接后,或在会话到期后重新登录。
研发与概念演示,非量产验收或性能对比;具体配置与验证范围见各视频说明。
05 核心壁垒
壁垒不是某一款硬件的参数领先,而是把采集工程、数据质量、任务经验和交付能力连成一个系统,并在服务客户的过程中持续积累。
把视觉、FMG、惯性与操作设备组合成可交付方案。差异不只在单个传感器,而在佩戴、同步、标定与现场使用的工程能力。
积累:采集工程与设备协同围绕任务建立数据格式、质量规则与版本记录。让客户能够知道数据来自哪里、适合做什么,以及如何验收。
积累:任务标准与质量体系把采集、机器人验证与失败补采连起来。服务同一任务的多轮迭代,才能逐步形成场景理解和交付经验。
积累:任务经验与反馈闭环将硬件研发、供应链、量产与产业协作放在同一体系中,降低采集方案从实验室走向多人、多地点部署的工程摩擦。
积累:产品化与交付组织能力我们选择 FMG,是看重其在减少电极接触准备、保留自然手部操作、适配重复佩戴采集方面的工程潜力。关注点是有效数据的获取成本与组织效率,而不是把 FMG 宣称为所有场景下优于 EMG。
展开技术选型依据与验证方法 ↗每一次交付都应留下可复用资产:下一项目直接调用的模板、工具与技能,而不是从零重做。
把有效记录与失败类型沉淀为可检索、可复用的任务资产。
用工具库扩展工序覆盖,缩短从任务定义到可运行工位的路径。
把交付经验固化为可迁移的技能组件与验收方法。
机制:每次交付 → 共性资产沉淀 → 下一项目复用 → 更短交付周期。
CAPABILITY NOTES 积累与验证
我们把壁垒建立在一条持续改进的数据链路上:采集工程决定质量,数据标准支持复用,任务验证指导补采,交付网络扩展真实场景。
四层协同积累,而非四个孤立卖点。
将 FMG + IMU、视觉和任务所需的触觉或真机记录协同组织。难点不仅是传感器本身,还包括佩戴、同步、标定、现场稳定性和有效采集成本。
当前基础:多模态采集产品体系、臂环结构方案与现场 Demo。
重点验证:跨用户、跨天和长期佩戴条件下的数据一致性。
以任务语义、时间映射、质量规则和版本溯源组织多模态记录,区分直接测量、人工标注与算法推断。只有在权属清晰、授权允许的范围内,数据才可能持续复用。
当前基础:数据中心入口与任务、采集、管理的一体化产品规划。
重点建设:统一标准、权属管理、质量评估与可复用数据版本。
连接数据版本、模型配置和任务结果。从失败条件中识别缺口,再组织定向采集与修正,通过独立评估检验增益。壁垒来自持续迭代的方法与证据,而非单次演示。
当前基础:机器人工作站、数据处理与训练服务的产品组合。
重点验证:固定训练预算下的模态消融、补采收益和跨场景泛化。
连接硬件、算法、供应链和客户场景,将任务拆解、采集培训、质检与验收沉淀为可执行流程。产业伙伴提供资源入口,稳定交付和持续复用才能把资源转为组织优势。
当前基础:团队硬件与交付经历、已披露客户及产业合作资源。
重点建设:标准化交付、分布式采集与可持续的单位经济模型。
客户项目数据不自动成为自有数据资产;合作关系不等于独家资源;产品组合不代表跨本体泛化已经验证。我们以可授权复用的数据和可复现的任务收益,衡量壁垒是否真正形成。
06 商业模式
设备帮助进入真实场景,数据服务连接持续需求,平台与授权数据产品扩大可复用的服务范围。这是一条逐步推进的业务路径,而非已完成的收入结构。
持续需求来自从首套实验平台,延伸到新增设备、场景扩展与持续技术支持。
持续需求来自新任务、新场景和模型失败,形成下一轮补采与迭代需求。
持续需求来自让标准化工具和可授权复用的数据,服务更多客户与更长周期。
客户项目数据按合同管理。公司可复用的是通用工具、标准与工程经验;数据产品的再利用,必须具备明确的权属、参与者授权和许可范围。
场景落地通过成立运营子公司推进,并引入具备相关行业资源和运营经验的子公司合伙人;母公司聚焦产品研发、交付与数据闭环。
07 增长与预测
“全场景人类操作数据球”是我们的长期组织框架:不是一开始采遍所有场景,而是让每次有价值的采集,都能进入同一套可扩展的数据体系。
聚焦研发平台与企业采集任务,沉淀配置、接口、数据格式与验收规则。
增长单位:可复制的项目方案以任务工具和质量反馈连接设备、参与者与场景,支持多人、多地点执行。
增长单位:持续运行的采集任务围绕明确授权、持续更新与任务收益,拓展可复用的数据集和平台服务。
增长单位:可迭代的数据产品覆盖自然操作、工作场景与接触敏感任务,按有效时长、任务覆盖与授权范围分阶段扩展。
规划目标
拟覆盖参与者人数
单一场景是一张切片。我们要建设的,是按场景、任务、物体与交互条件组织的人类操作数据空间。
场景与节点为覆盖框架示意,不代表已采集规模。
一件衣物换了材质与初始形态,操作还能成立吗?
柔性物体 / 形变与遮挡
按任务选配传感器与参考测量,区分原始信号、标注和算法推断;并非每种设备都能直接测量上述信息。
全场景,是扩展方向,不是穷尽承诺。先覆盖代表性任务,再按模型失败补齐缺口。人类数据到机器人策略,仍需适配与验证。
查看数据集规划管理层预测版本:2026 年 8 月。以下非历史收入、合同承诺或经审计财务数据。
实现条件包括项目按期验收、持续客户需求转化、平台与数据业务形成收入,以及交付效率和毛利支撑规模扩张。需结合最新订单与财务情况更新。
08 团队与协作
既需要理解模型和数据,也需要把传感、机器人、硬件与量产交付做好。团队与产业协作网络,共同支撑从研究方案走向客户现场。
CEO · 具身模型架构负责人
香港中文大学 AI 博士
哈尔滨工业大学本科
IVP 实验室连续创业者,拥有十年多模态运动感知积累,负责公司整体战略与 Physical Skill 路线规划。
联合创始人 & CTO
香港理工大学博士
哈尔滨工程大学本科
十年机器人及智能硬件研发与量产经验,覆盖水下机器人、消费级四足、具身数采设备与人形机器人产品。主导产品定义、软硬件集成、供应链及量产交付。
光学与机器人工程专家
北京大学物理学本科、经济学双学位
美国西北大学机械工程博士
曾在希捷从事研发、担任 Tesla 高级光学工程师;在 Amazon 期间,带领团队完成 Astro 机器人及 Echo 系列相机与传感器设计开发。
机器人工程负责人
中科院自动化所博士
沈阳大学副教授
拥有多个水下及特种机器人项目落地经验,聚焦复杂场景控制、采集硬件与工程交付。
VLM 与语义理解负责人
复旦大学博士
上海人工智能实验室成员
从事视觉大语言模型研究,推动视觉语言能力与物理交互数据的语义理解相结合。
运营与供应链负责人
十六年可穿戴产品量产经验
可穿戴制造 / 供应链 / 规模交付曾服务支付宝、深圳地铁集团等客户,擅长量产体系从零到一搭建、规模化交付与运营管理。
SCIENTIFIC DEPTH
首席科学家
香港理工大学计算学系助理教授
UC San Diego ECE 博士 · 中国科大学士
研究聚焦 HCI × AI × IoT,重点方向为 Human-AI Integration 与 Sensor Foundation Models。曾在 Amazon、Cornell、Dartmouth 与 CMU 开展科研与实习。
技术顾问
北京航空航天大学软件学院教授、博士生导师
智能软件工程所副所长
香港中文大学博士及 Multimedia Lab 博士后,浙江大学本科。研究具身智能、三维视觉与多模态大模型;长期担任 CVPR、ECCV、ICLR 等会议领域主席或高级程序委员。
INDUSTRIAL COLLABORATION
产业协作让光学、力觉、机器人本体和运动控制经验,围绕同一采集与验证需求协同。
光学器件与成像链路,连接感知端的工程需求。
机器人产品与应用场景,连接数据和任务验证。
力传感器产业能力,连接物理量测量与产品化。
精密传动与执行部件,连接机器人运动系统。
驱动与运动控制,连接机电系统集成。
机械臂、夹爪与灵巧手产品,连接机器人操作及应用场景。
访问官网 ↗以上领域说明伙伴的产业能力,不代表每项能力均已整合到当前产品。具体项目、合作范围及股权关系以相关协议为准。
09 融资用途
融资支持重点不是无差别扩充设备与数据规模,而是提高交付可复制性、建立持续数据服务能力,并验证数据对客户任务的价值。
形成可重复实施的设备组合、接口规范和验收清单。
重点跟踪:交付周期、部署效率、质量稳定性建设代表性任务数据集,开展独立评估和客户任务验证。
重点跟踪:有效样本成本、验收率、任务收益推进 Field、数据看板和质量流程,承接多任务与多地点协作。
重点跟踪:任务复用、持续需求、数据可追溯性支撑运营子公司侧的场景落地与关键备货协同。
采集设备与交付方案的量产与库存准备。
训练与处理算力、管线工程与平台能力建设。
补强数据、模型协同与交付工程团队。
比例为管理层规划示意,具体金额与节奏以融资条款为准。
我们希望成为物理AGI团队的长期数据伙伴。
从第一套采集方案,到每一轮任务迭代。
融资规模与条款另行沟通。